智能驱动未来 自动驾驶与车路协同提升汽车安全及降低油耗的软件技术方案
引言
随着汽车保有量持续增长,交通安全与能源消耗成为全球关注的焦点。传统汽车设计在碰撞安全、燃油经济性方面已取得显著进步,但进一步提升的空间有限。如今,自动驾驶、车路协同(V2X)以及智能应用软件的快速发展,为同时提高汽车安全性和降低油耗开辟了全新路径。本文将围绕先进产品与技术方案展开设计,重点探讨智能应用软件开发如何串联这些创新。
一、自动驾驶技术:主动安全与节能驾驶的核心
自动驾驶系统通过多传感器融合(摄像头、毫米波雷达、激光雷达)实时感知环境,决策规划模块可执行比人类驾驶员更平稳、更精准的操作。
- 提升安全性:自动驾驶可消除疲劳驾驶、分心驾驶等人为失误。紧急制动、自动避障、车道保持等功能可大幅降低碰撞风险。据统计,约94%的交通事故与人为因素有关,自动驾驶有望减少其中大部分。
- 降低油耗:自动驾驶采用最优 acceleration/braking曲线、保持经济时速、减少急加速和急刹车。通过预见性巡航(如根据地图坡度调整动力输出)可节油10%-20%。
关键设计方案:开发L3级以上自动驾驶域控制器,利用端到端深度学习模型优化决策,同时支持OTA远程升级。
二、车路协同(V2X):超越单车智能的安全与效率
车路协同通过车与车(V2V)、车与路(V2I)、车与人(V2P)、车与云(V2N)之间的实时通信,实现超视距感知与协同控制。
- 安全性提升
- 前向碰撞预警:通过V2V共享位置和速度,提前预警前方急刹或盲区来车。
- 交叉路口碰撞避免:路侧单元(RSU)广播信号灯相位和行人信息,车辆自动调整车速。
- 弱势交通参与者保护:V2P提醒驾驶员注意行人或骑行者。
- 降低油耗
- 绿波车速引导:车辆根据信号灯信息计算建议车速,减少停车等待和怠速油耗。
- 协同自适应巡航:多车协同保持最小安全距离,减少空气阻力波动和加减速能耗。
- 编队行驶:队列中后车可节油5%-15%(因前车破风效应)。
智能应用软件:需要开发低时延、高可靠的V2X协议栈,以及云端协同调度引擎。可采用C-V2X(蜂窝车联网)技术,结合边缘计算。
三、智能应用软件开发:集成化、数据驱动的平台
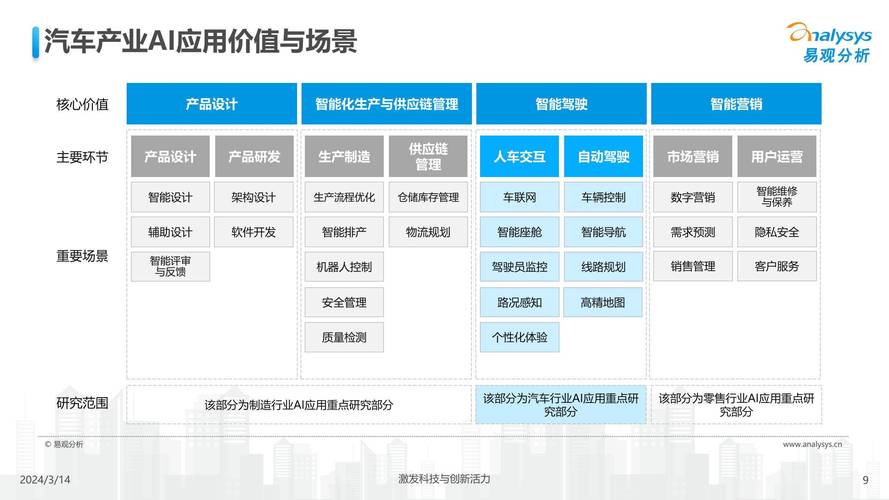
面向安全与节能的汽车软件应具备高实时性、功能安全和信息安全。主要模块包括:
- 感知融合应用:将雷达、摄像头、V2X消息融合成统一环境模型,输出给规划控制。需满足ASIL-D功能安全等级。
- 节能驾驶策略App:基于实时交通、路况、天气数据,动态规划最经济路线和驾驶行为。例如:利用云端交通流预测调整巡航速度;对空调、座椅加热等负载进行智能功率分配。
- 安全教育与反馈App:通过车载HMI或手机端,记录并分析急加速、急刹车、超速等不良驾驶行为,给出评分和改善建议,引导用户养成节油安全习惯。
- OTA升级与数据闭环:建立从车端到云端的影子模式,持续收集实际行驶中的边缘场景,迭代算法模型。
开发框架建议:采用AUTOSAR Adaptive平台,利用DDS中间件实现模块间通信;引入模糊逻辑或强化学习进行自适应巡航优化;结合Simulink/ROS进行在环仿真验证。
四、综合方案效果预估
整合上述技术后,预期可实现:
- 交通事故率降低30%-50%(参照欧盟V2X试点数据)。
- 综合油耗降低15%-25%(结合自动驾驶经济驾驶与绿波车速)。
- 通行效率提升20%以上,减少拥堵导致的额外排放。
五、结论与展望
自动驾驶、车路协同与智能应用软件的深度融合,是同时解决汽车安全和油耗问题的革命性方案。未来需要车企、通信运营商、交通管理部门和软件开发者协同,推动标准统一、基础设施部署和政策法规完善。预计到2030年,具备全场景车路协同能力的智能汽车将成为主流,真正实现“零事故、低能耗”的出行愿景。
让我们从底层软件做起,模块化开发、迭代验证,稳步迈向更安全、更绿色的汽车社会。
如若转载,请注明出处:http://www.rsy7.com/product/15.html
更新时间:2026-10-24 23:36:16