智能网联汽车技术仿真教学软件 让实训课堂真正“转”起来
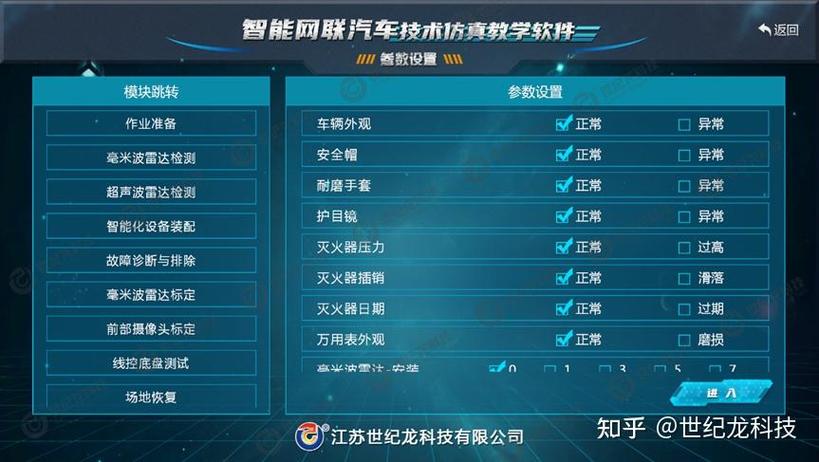
随着智能网联汽车产业的飞速发展,对相关技术人才的需求日益迫切。在传统的实训教学中,由于设备昂贵、场景复杂、安全隐患等因素,学生很难获得充分的动手实践机会。智能网联汽车技术仿真教学软件的出现,为破解这一难题提供了有效途径,让实训课堂真正“转”起来。
一、传统实训教学的困境
智能网联汽车涉及环境感知、决策规划、控制执行等多个复杂系统,其实训教学面临诸多挑战:
- 设备成本高:激光雷达、毫米波雷达、车载计算平台等设备价格昂贵,学校难以大规模配备。
- 场景复现难:很多典型交通场景(如突发事故、极端天气)难以在现实中重复构建。
- 安全风险大:实车测试存在碰撞、失控等风险,尤其对初学者而言。
- 教学效率低:受限于设备和场地,学生人均操作时间短,难以深入理解原理。
二、仿真教学软件的核心优势
智能网联汽车技术仿真教学软件通过虚拟化技术,构建高保真的车辆、传感器和交通环境模型,为实训教学带来革命性变化:
- 成本可控:软件替代大量硬件投入,一台电脑即可开展多数实验,显著降低教学成本。
- 场景丰富:可模拟城市道路、高速公路、乡村道路、雨雪雾天气等数百种场景,满足多样化教学需求。
- 安全零风险:所有测试均在虚拟环境中进行,学生可大胆尝试各类算法和参数调整,无需担心事故。
- 高效互动:支持多人协同、实时反馈、自动评分,教师可监控每个学生的操作过程,实现精准指导。
- 对接产业:软件通常基于主流仿真平台(如CARLA、Prescan、VTD)开发,融入企业真实项目案例,帮助学生提前适应岗位要求。
三、仿真教学软件在课堂中的应用模式
- 理论验证:学生在仿真环境中验证课堂所学算法(如PID控制、A*路径规划),加深理解。
- 传感器标定与融合实验:通过虚拟传感器进行标定训练,并完成多传感器融合实验。
- 场景化项目实训:分组完成“自动紧急制动(AEB)”“自适应巡航(ACC)”“自动泊车”等典型功能开发与测试。
- 竞赛与考核:利用软件的自动评分功能,开展技能竞赛,激发学习兴趣。
四、让课堂“转”起来的关键
要让仿真教学软件真正发挥作用,需注意以下几点:
- 软硬件配套:保证计算机性能满足仿真需求,并配备必要的交互设备。
- 师资培训:教师需掌握仿真软件的操作与教学设计,将仿真融入课程体系。
- 虚实结合:仿真不能完全替代实车,应合理设计“先虚后实、虚实交替”的教学流程。
- 持续更新:紧跟技术发展,及时更新软件版本和教学资源库。
五、
智能网联汽车技术仿真教学软件是解决实训教学瓶颈的有效工具。它让抽象的理论变得可视,让昂贵的设备变得可及,让危险的场景变得安全,让有限的课堂变得无限。随着软件功能的不断完善和教学模式的持续创新,仿真软件必将推动智能网联汽车人才培养迈上新台阶,让实训课堂真正“转”起来。
如若转载,请注明出处:http://www.rsy7.com/product/52.html
更新时间:2026-10-24 06:51:33